

MX50移动测绘系统在上海的实操分享
发布时间:2023-07-27 14:11:08 发布者:星瑞责任编辑 浏览次数:172
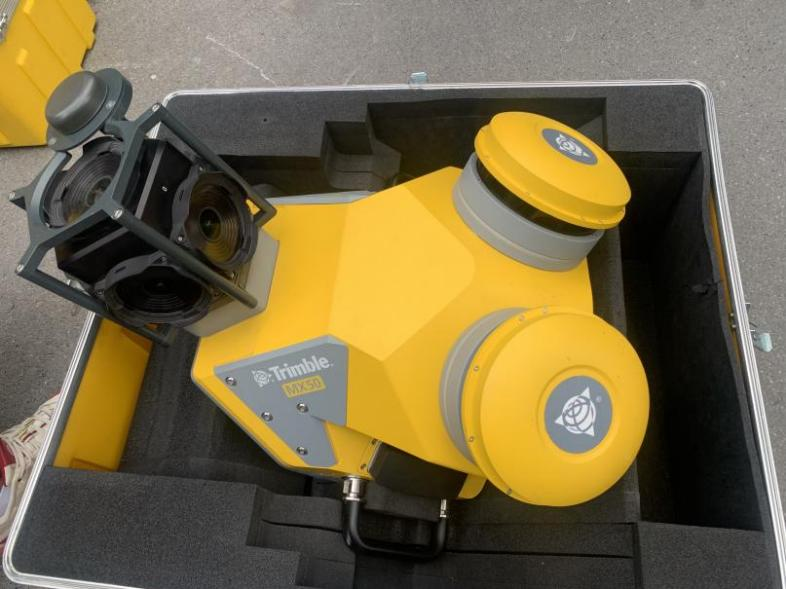
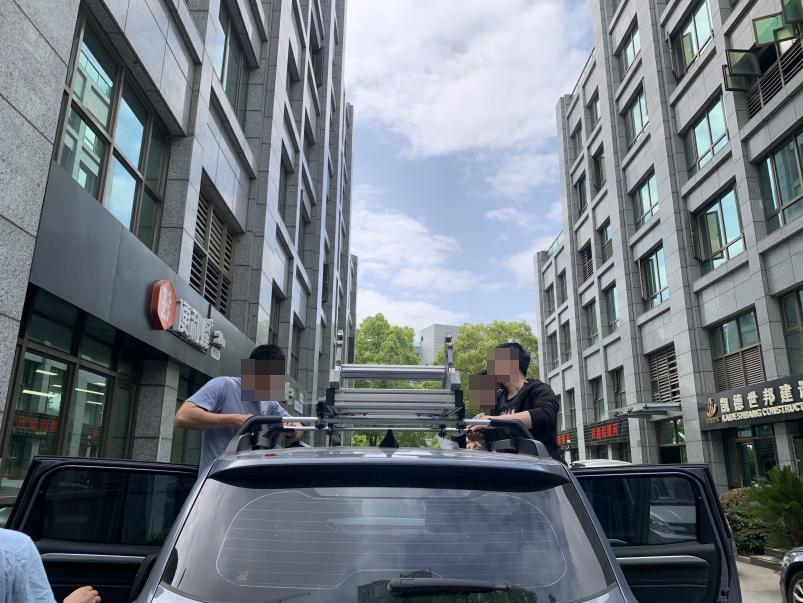
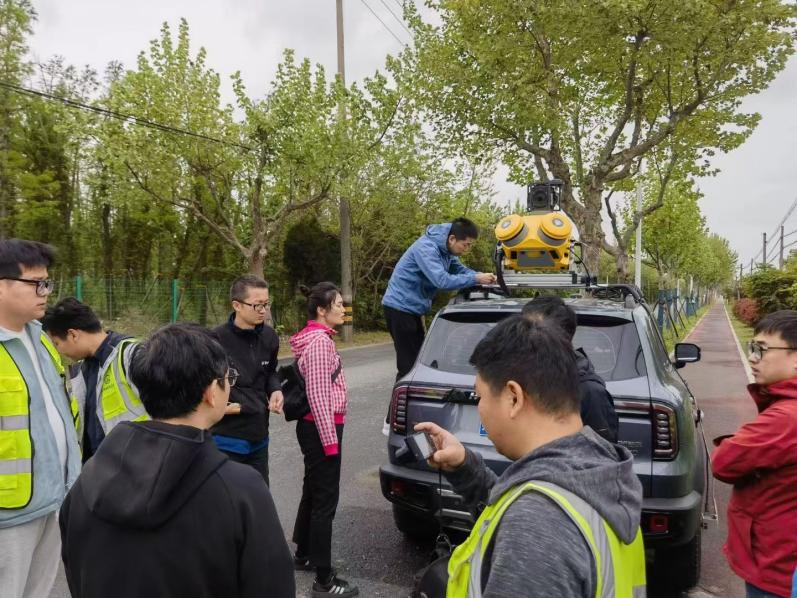
为探索移动扫描和移动激光扫描技术在道路检测测量中的应用,近日,公司与相关客户单位在上海针对MX50车载扫描进行了项目实践,涉及了设备组装,点云扫描,数据处理等一整套流程技术交流。
一、项目概况
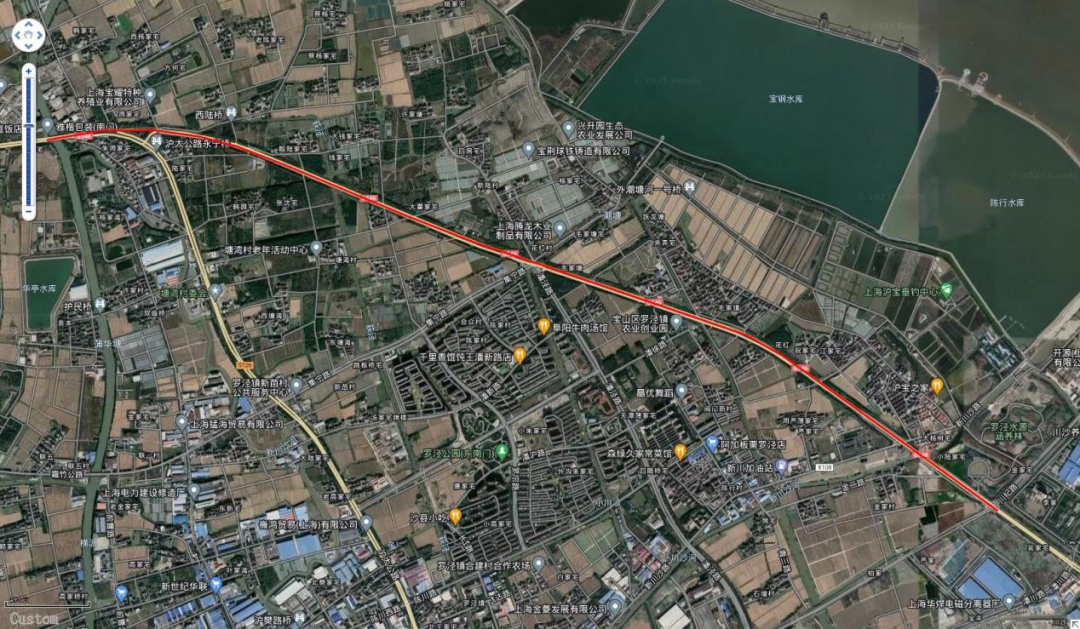
本项目主要目的是获取蕰川公路部分路段带有绝对坐标的点云数据,并提取道路中心线、边线及断面等路面信息。项目位于上海市宝山区,蕰川公路与沪太公路的交叉路口至蕰川公路与川纪路交叉口的路段,全长6.375公里,吴淞高程在3-4米之间。
二、准备工作
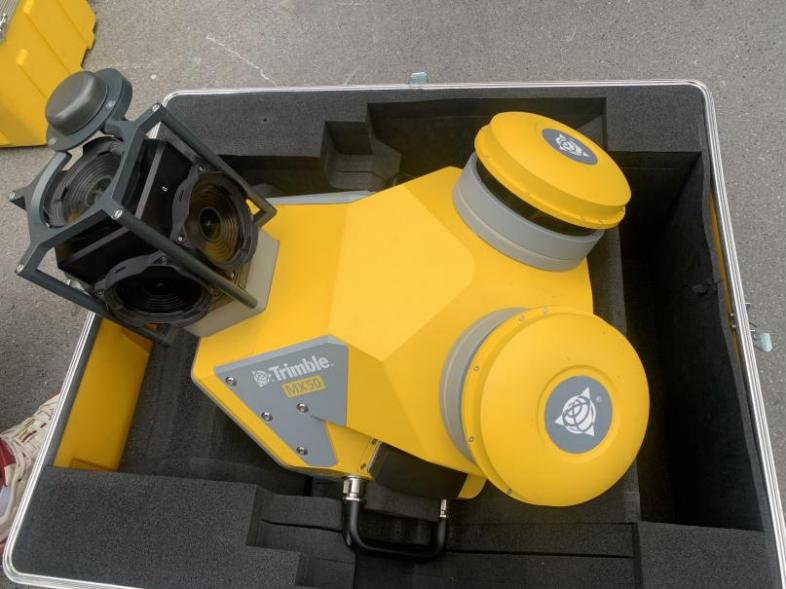
MX50移动测绘解决方案、R12i GNSS接收机
MX50扫描作业的目的:获取高精度的带有绝对坐标的点云,可以扩展其他用途。
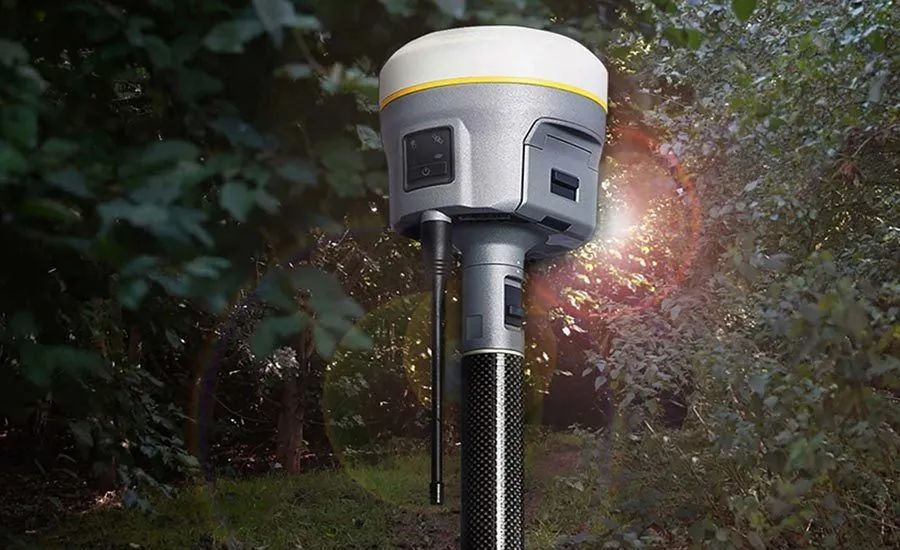
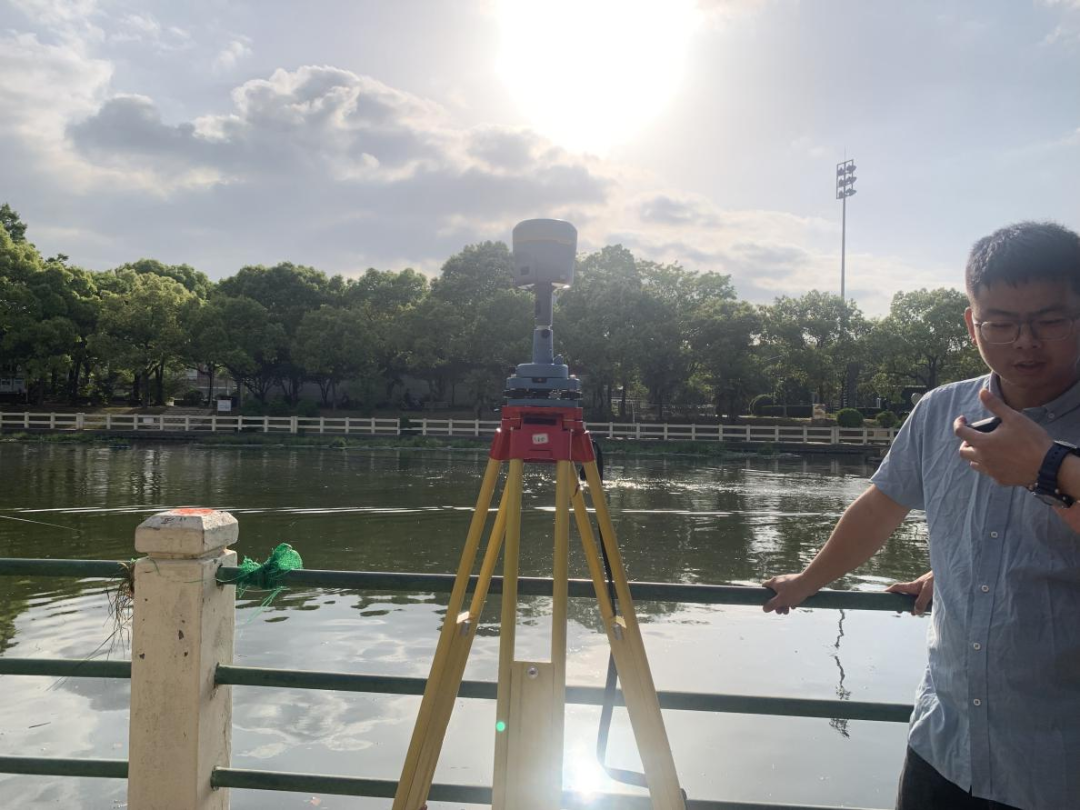
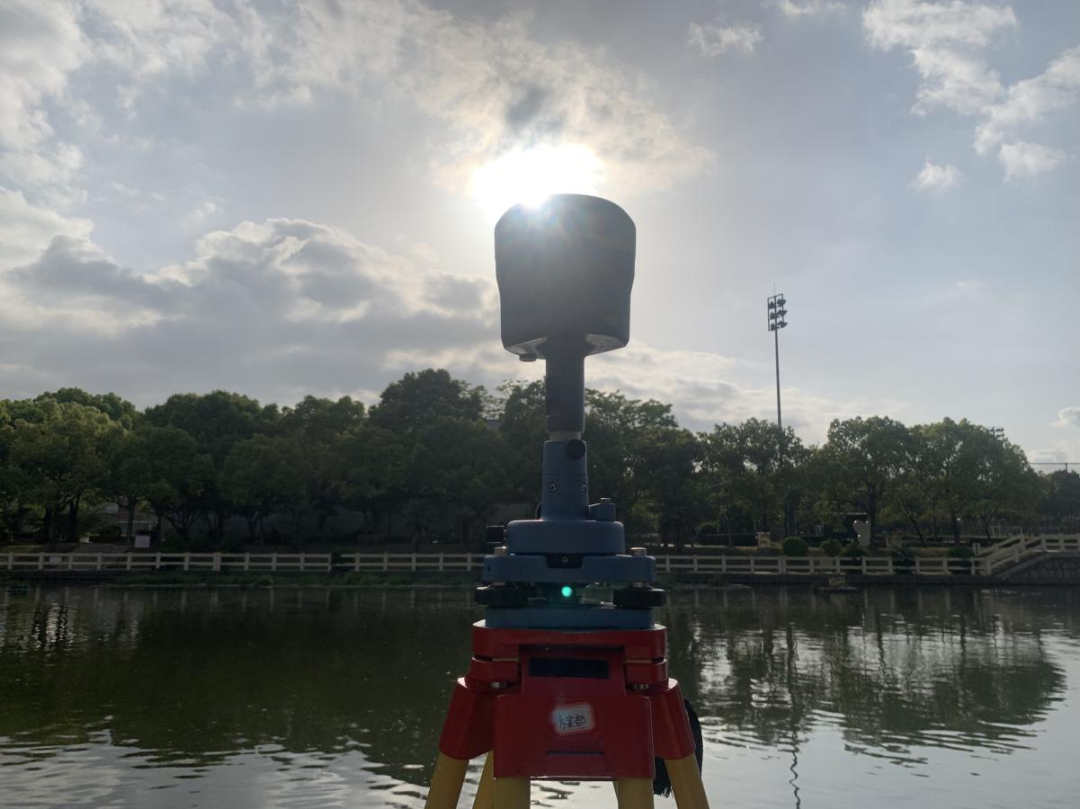
R12i GNSS接收机作业的目的:平面控制测量/架设R12i开启静态测量。
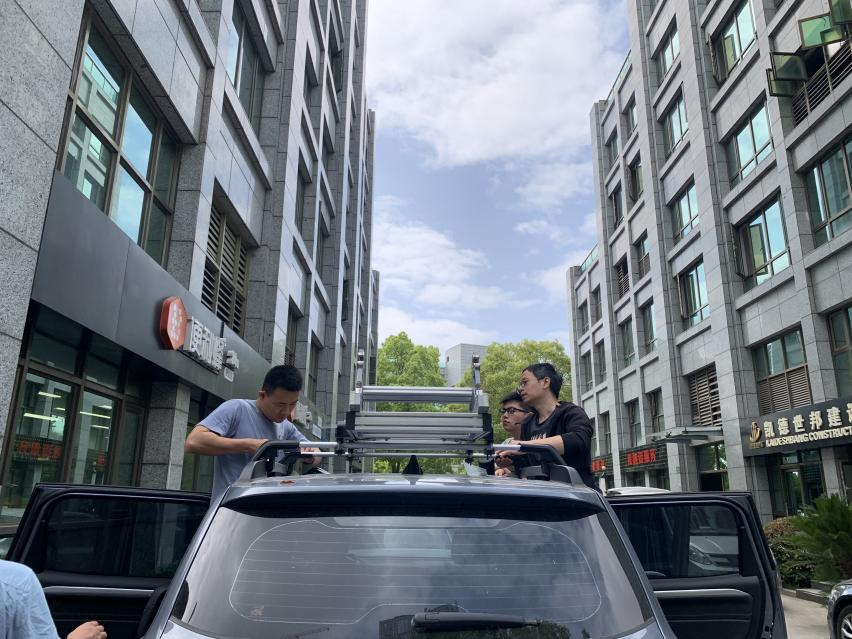
在正式作业前,公司技术人员将MX50的组装过程以及所需注意事项进行了认真的学习和练习,以确保本次项目顺利完成。
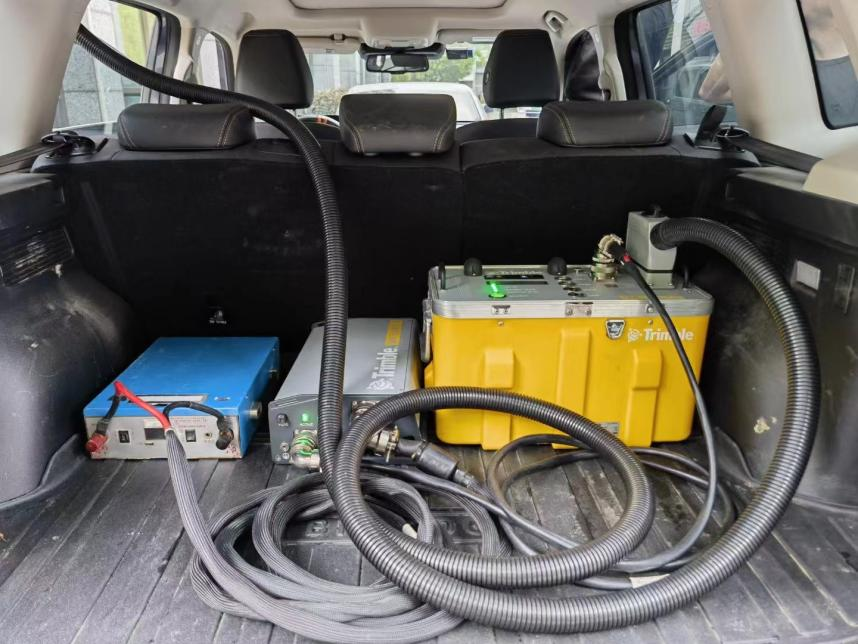
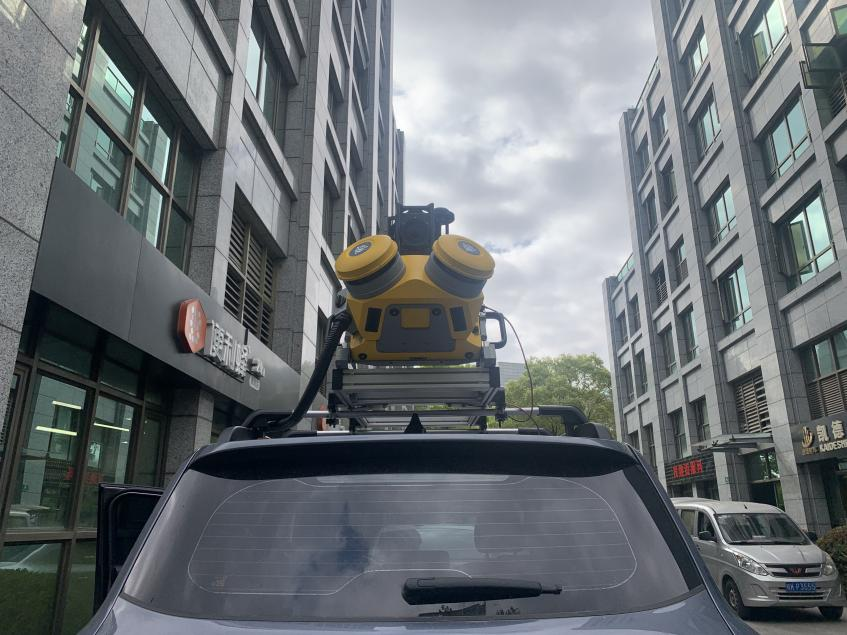
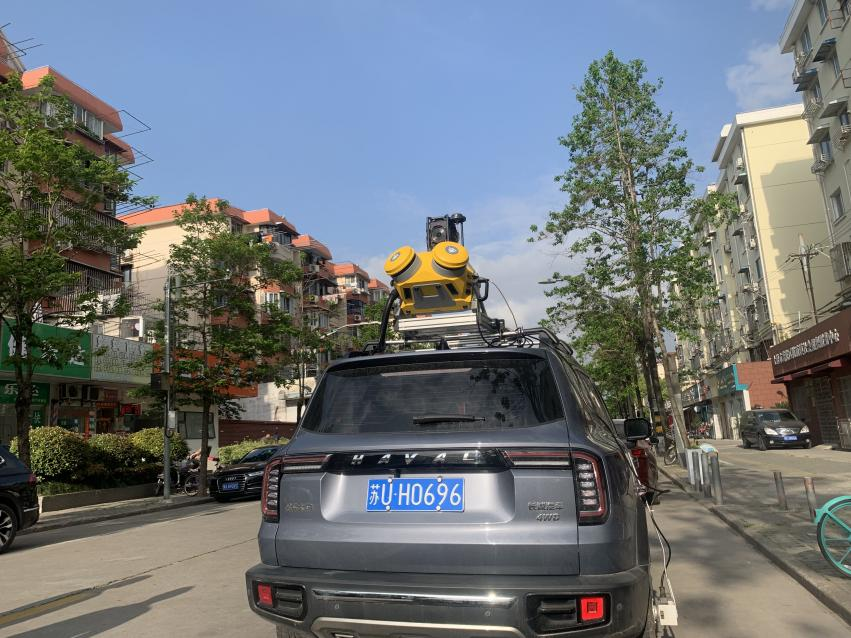
三、作业方式
在外业实施过程中,扫描作业与控制测量作业同步进行,但扫描作业较快,控制测量作业较慢。项目实施步骤如下:
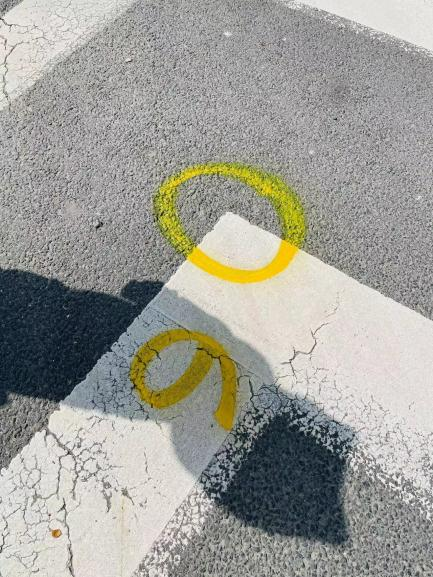
①控制点布设:在目标路段两侧的应急车道上选择控制点点位,相邻控制点点位之间的距离应在200m左右,点位相对位置要满足导线测量时能够通视。点位选好后应做点位命名及点位标记,点位标记可用于扫描识别、导线测量及水准测量,点位标记样式具体要求:在控制点点位绘制一个边长为50cm“田”字格,用黑、白油漆相间地填充“田”字格,在“田”字格中心位置订上十字钉。目标路段控制点点位选完后即可进行扫描作业和控制测量作业。点位标记如下图:
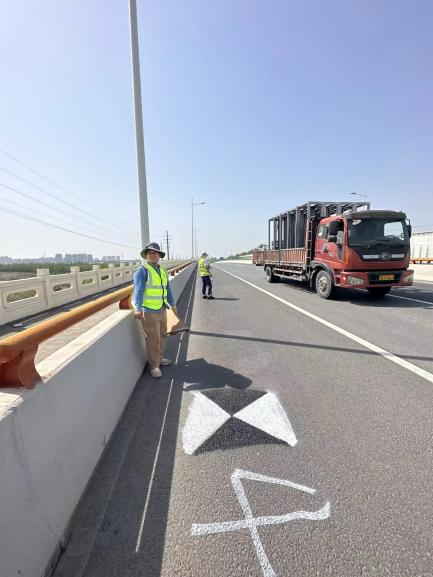
②GNSS静态测量:在首级控制点上架设R12i并开启基站GNSS静态测量,用于内业惯导轨迹处理。
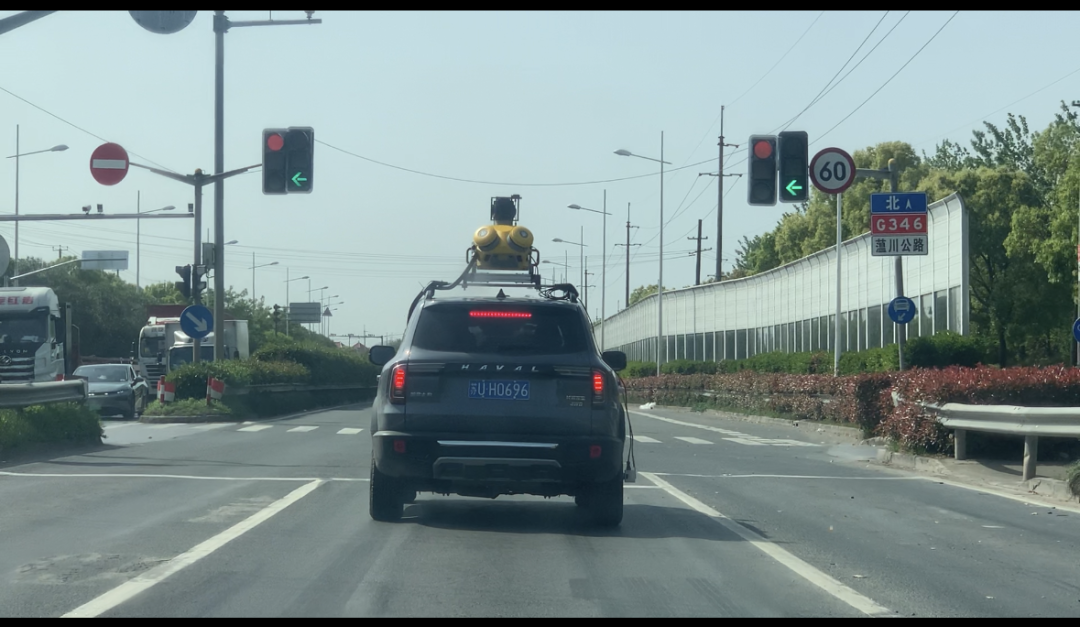
③扫描作业:扫描车在行驶的过程中,扫描仪可快速扫描公路及两侧的地形,以相对坐标点云的形式记录。
四、后处理作业
外业作业完成后将我们所有的数据导入TBC
当需要绝对坐标的点云时,我们可以通过地理坐标转换的方式获取到绝对坐标的点云。根据获取的点云我们可以:制作全国区域的用于自动驾驶导航的高精路网地图;制作公路的横、纵断面图,辅助公路的养护、维修与改造;制作城市路网和建筑的模型,将模型作为底图叠加到管线图上,辅助调查地下管线或其他地下空间等各种用途。
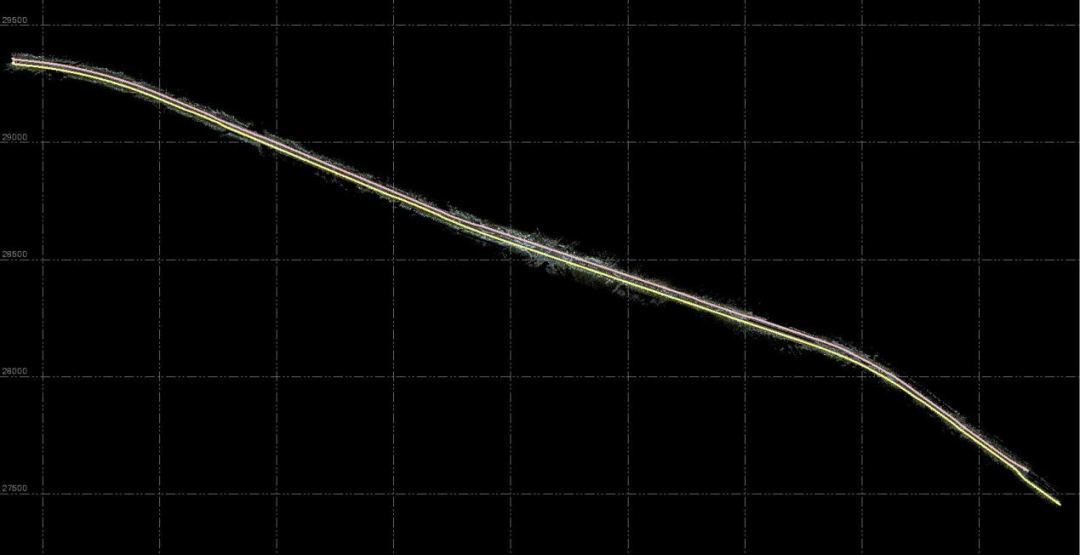
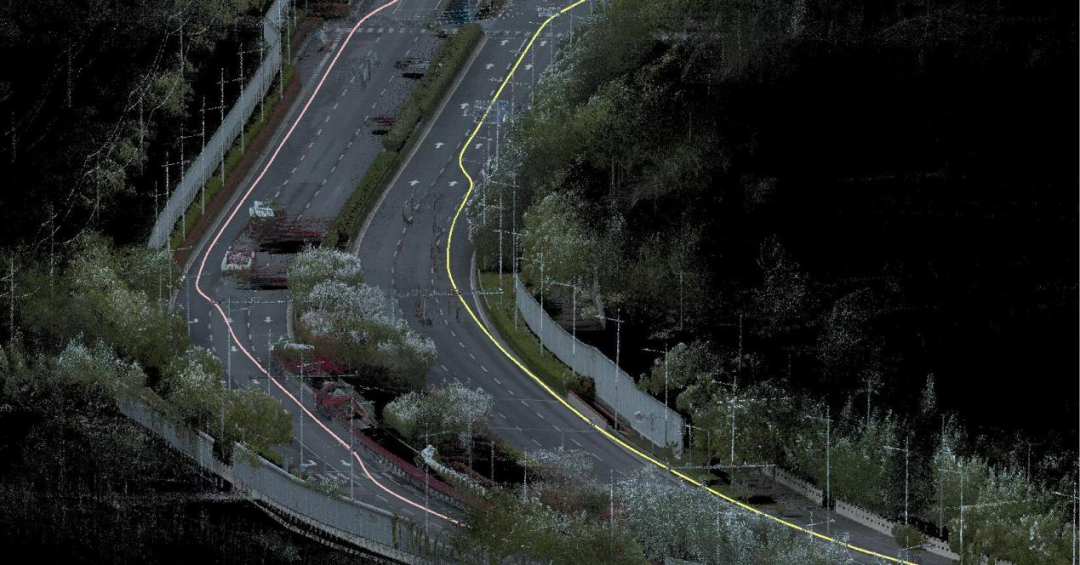
从设备中导出点云、影像和轨迹数据,导入TBC。
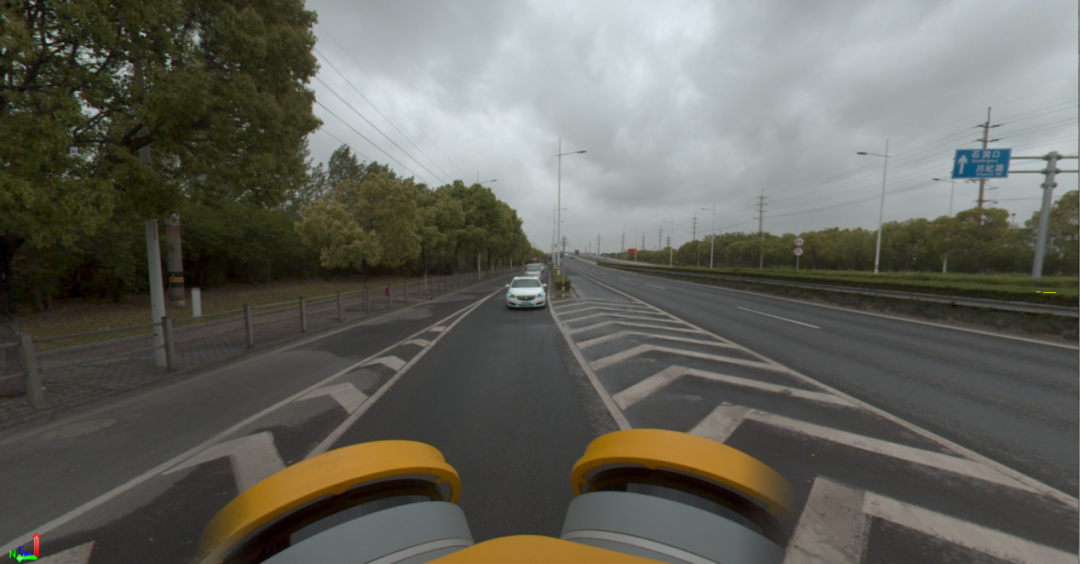
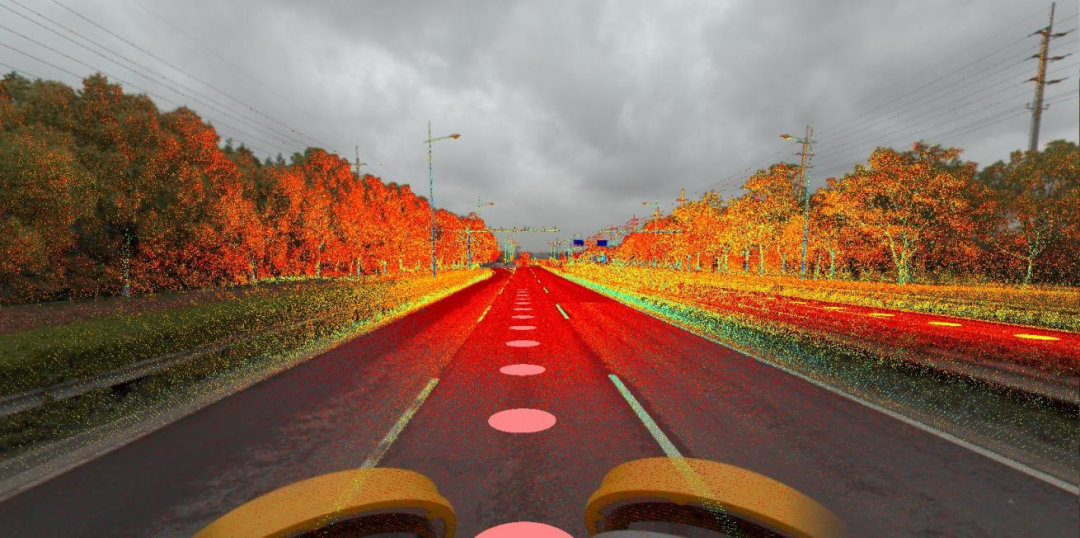
仪器拍摄全景视角 ↓ ↓ ↓
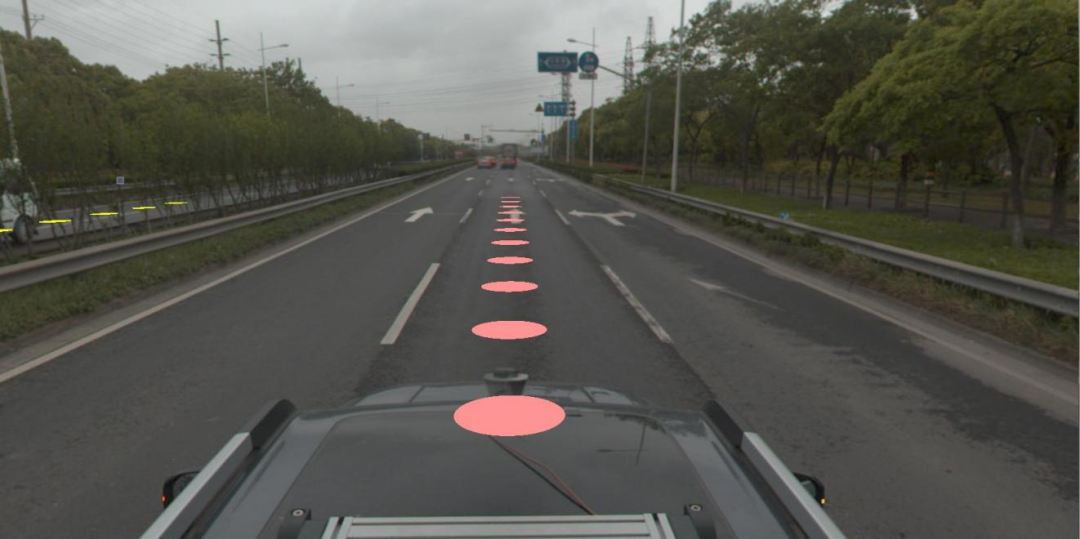
全景图叠加点云 ↓ ↓ ↓
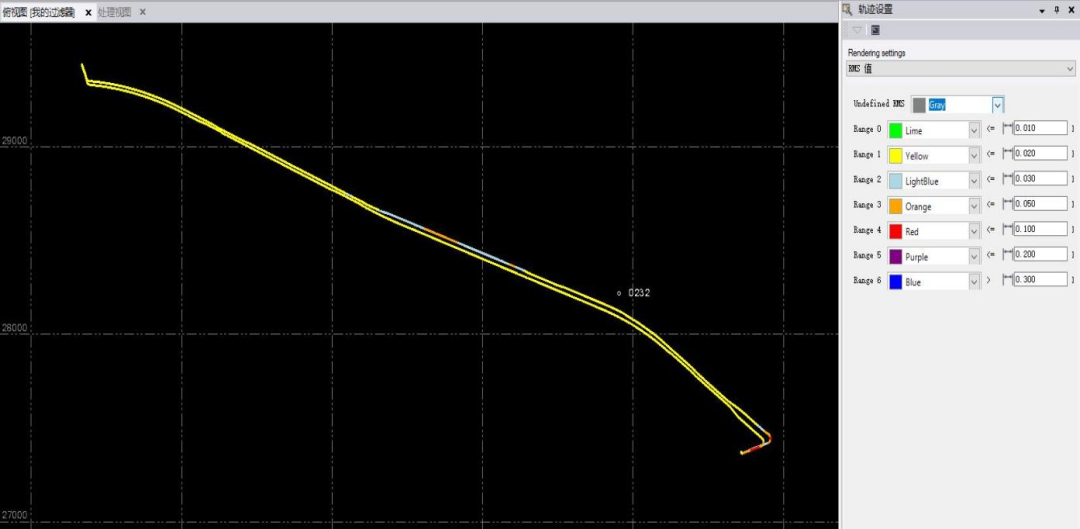
基站GNSS静态数据与移动扫描GNSS数据进行联合处理,获取移动扫描轨迹。
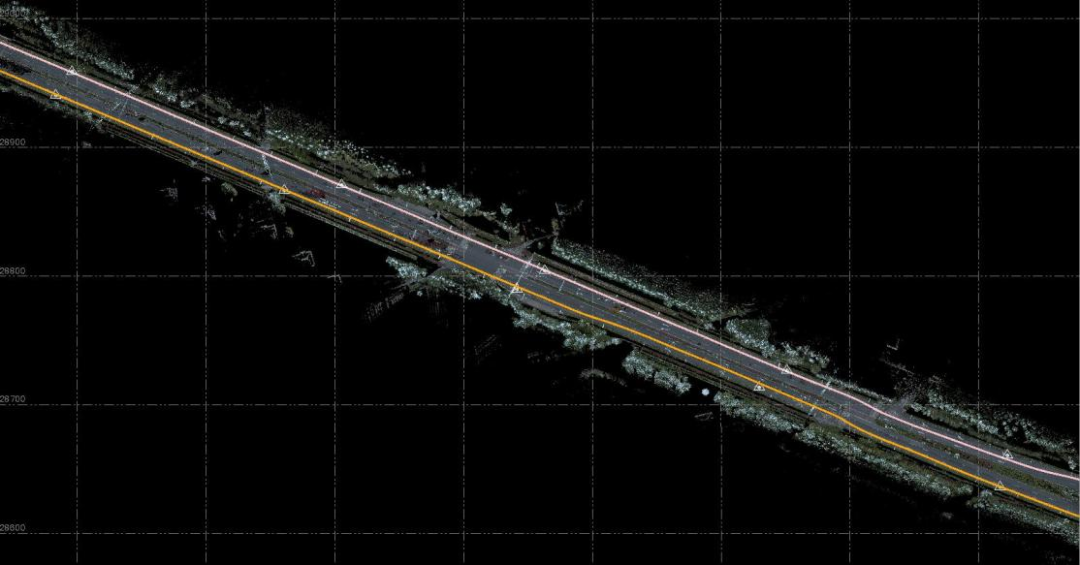
将点云/影像与控制点进行匹配,软件将自动进行地理坐标转换,获取绝对坐标点云。
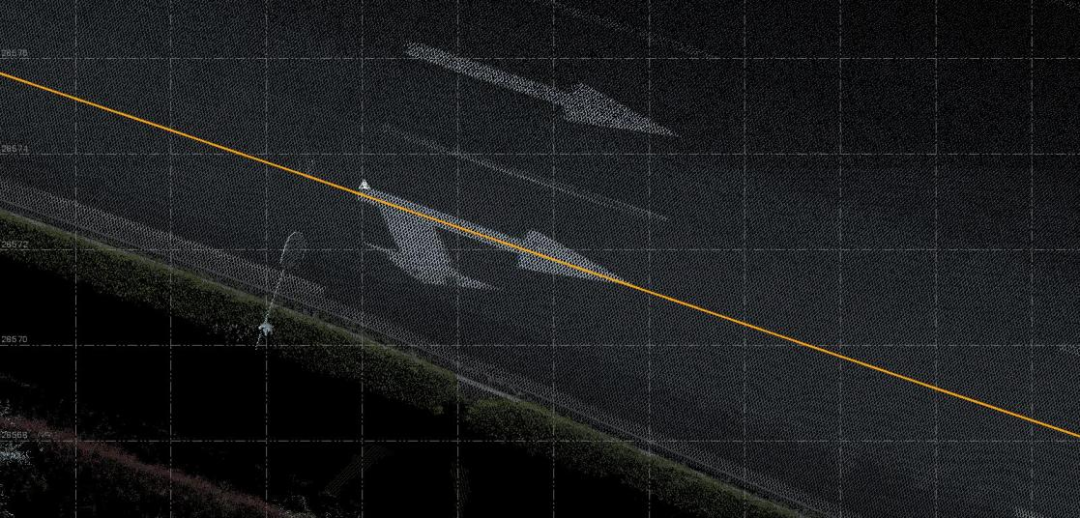
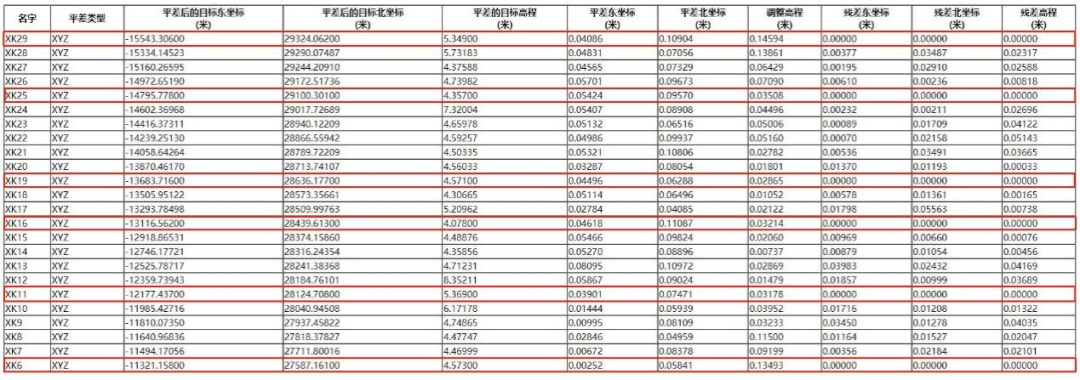
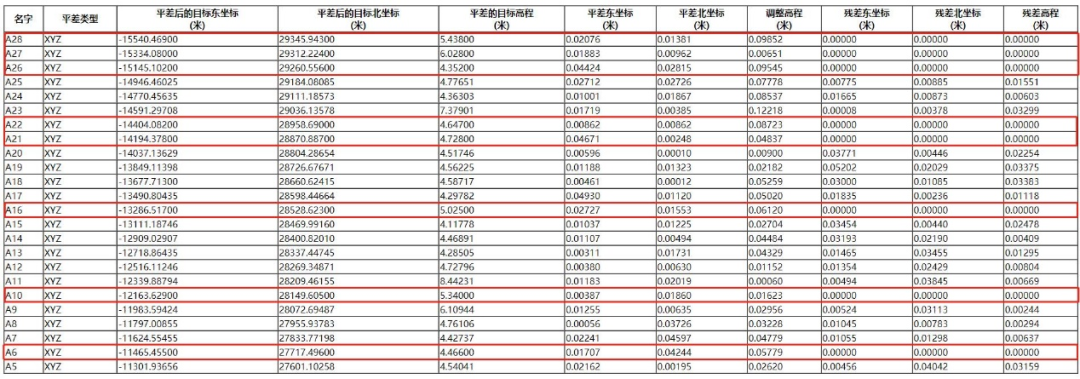
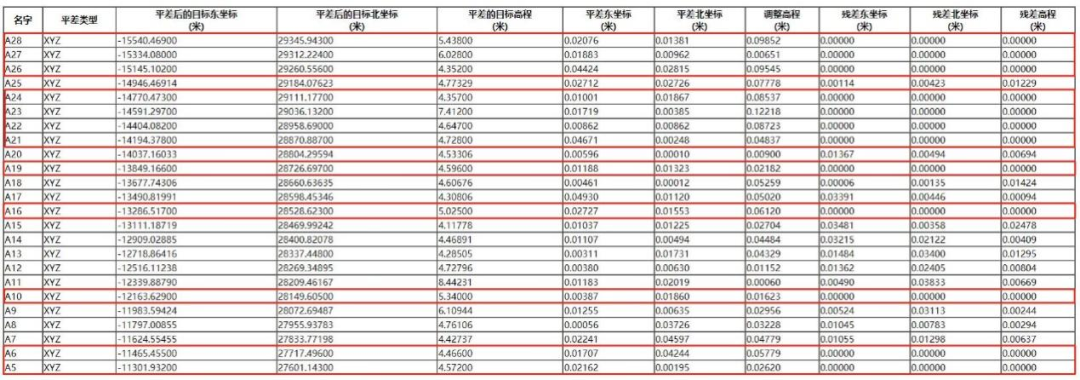
点云配准后的检查点精度表:
控制点间距1000m-1200m,满足高程精度6公分以内:
控制点间距600-800m,满足高程精度4公分以内:
控制点间距400-500m,满足高程精度2.5公分以内:
五、MX50特点
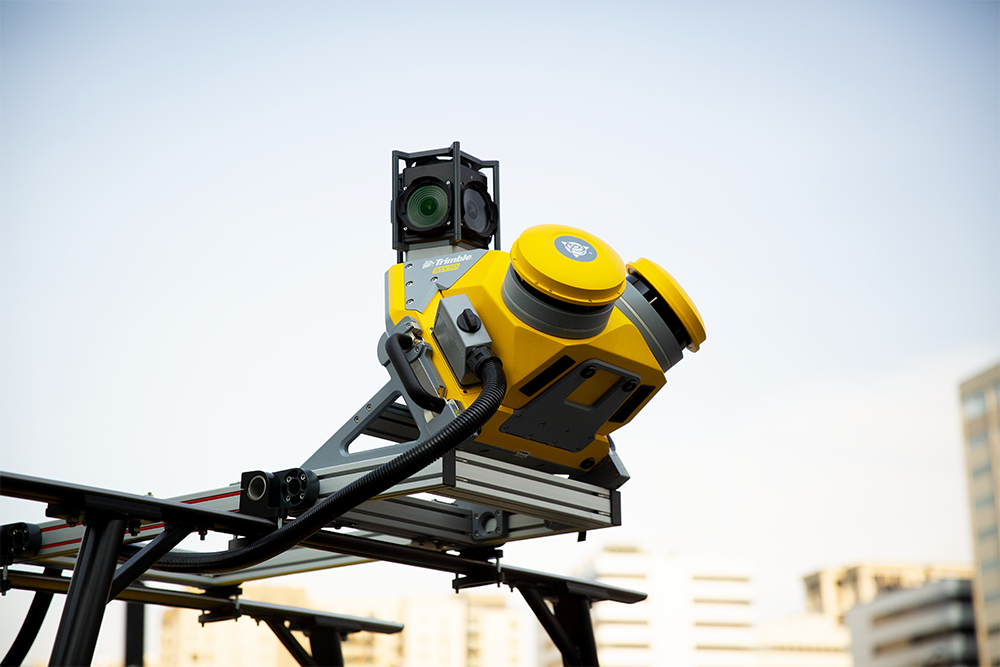
无论您是希望提高移动影像工作效率的新用户,还是希望设备具有更多功能的移动绘图专家,Trimble MX50 均可在不同的应用场景提供可靠的交付成果。
移动测绘系统,将精确的LiDAR数据和沉浸式全景影像结合在一起
Trimble的 LiDAR技术,集成到成熟可靠的移动平台中
精确的点云,用于路面、高速公路养护等应用
简单易行的系统安装和基于浏览器的直观操作
天宝的内、外业一体化完整工作流程 -----采集、处理、提取、发布
成熟的天宝移动影像测绘软件工作流程
—— 转载自:天宝Trimble Geospatial微信公众号